随着机器人技术的发展,机器人技术在各行各业中得到了广泛的应用。机器人作为执行机构,具用控制方便,执行动作灵活,可以实现复杂的空间轨迹控制。特别适用于高效率自动化生产。
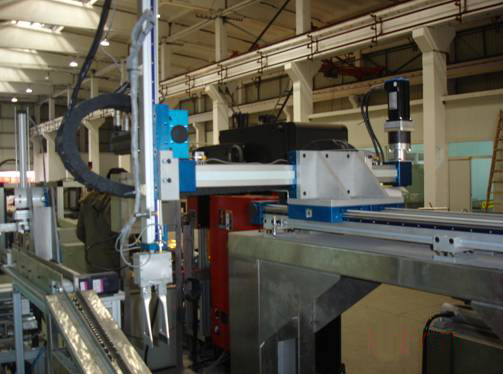
直角坐标机器人在码垛机上的使用越来越多,其特点是负载范围大,小到几公斤,大到几吨;运行速度快,且速度可调整;动作灵活,可以完成复杂的码垛任务;可靠性高,维护简单。
我公司以德国Roboworker公司直角坐标机器人为核心产品,开发的码垛机的要求如下:
按层码垛;
运动空间为三维,五轴运动;
行程:X方向 2000mm, Y方向800mm, Z方向800mm, 手抓张合20mm,机械手旋转:+-360能够和生产线融为一体,有良好的通讯。
大负载重量为20Kg,额定负载10Kg。层与层间成90度角交叉排放。
每垛共21层,垛高200mm。
快码垛速度为800mm/s,平均速度为500mm/s。
定位精度:0.1mm
机器人组成:
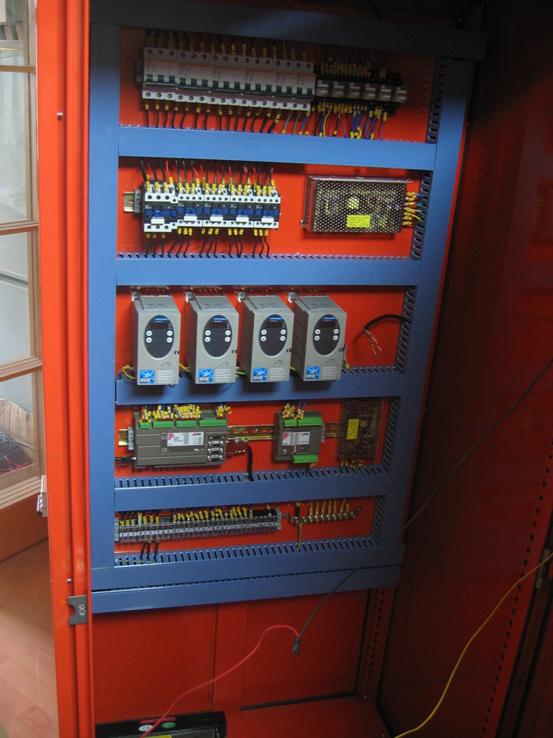
该机器人由安装架、机器人定位系统、伺服驱动系统、运动控制系统、减速装置、及电控配电系统、安全防护装置等组成。
其配置如下:
1、机器人采用RobWorker四轴(X、Y、Z直线和A轴旋转轴)的直角式坐标机器人,其机械手根据客户需要码垛的工件特制的一套机械手。
2、 电机部分采用施耐德Lexium05系列伺服电机和百格拉步进电机
X轴:BSH0702P02A1A/LXM05AD10M2
Y轴:BSH0702P02A1A/LXM05AD10M2
Z轴:BSH0702P02A1A/LXM05AD10M2
A轴:BSH0701P02A1A/LXM05AD10M2
触摸屏:采用WinView的触摸屏MT508TV45WV
机械手:VRDM366LHA/D921
3、 减速机
考虑到整个设备的运动要求,我们在X、Y、Z轴上加一MOTEC 10:1的减速机
原理结构:
机器人完整动作过程:

1、开机后机器人自动回零然后运行到送料平台上方,等待上位机信号。
2、当机器人收到有料的检测信号并且收到上位机允许取料信号,机器人进行取料,并移动到料筐上方。
3、机器人检测上位机允许放料信号。如果允许放料,机器人给上位机上料信号并把料放入料筐。如果禁止放料,机器人将料放入废料筐。
4、机器人回到送料平台上方等待下一次取料。
5、机器人在料筐中放料按照每层7件,相邻层垂直码放的原则进行码放。每个料筐 多可以码放12层。
机器人工作流程图:

电气控制柜内部分配图: